Genesis World:用 Python 搭一个可重复的物理场景
物理求解、渲染和仿真接口分层组织,适合从一个小场景理解机器人环境。
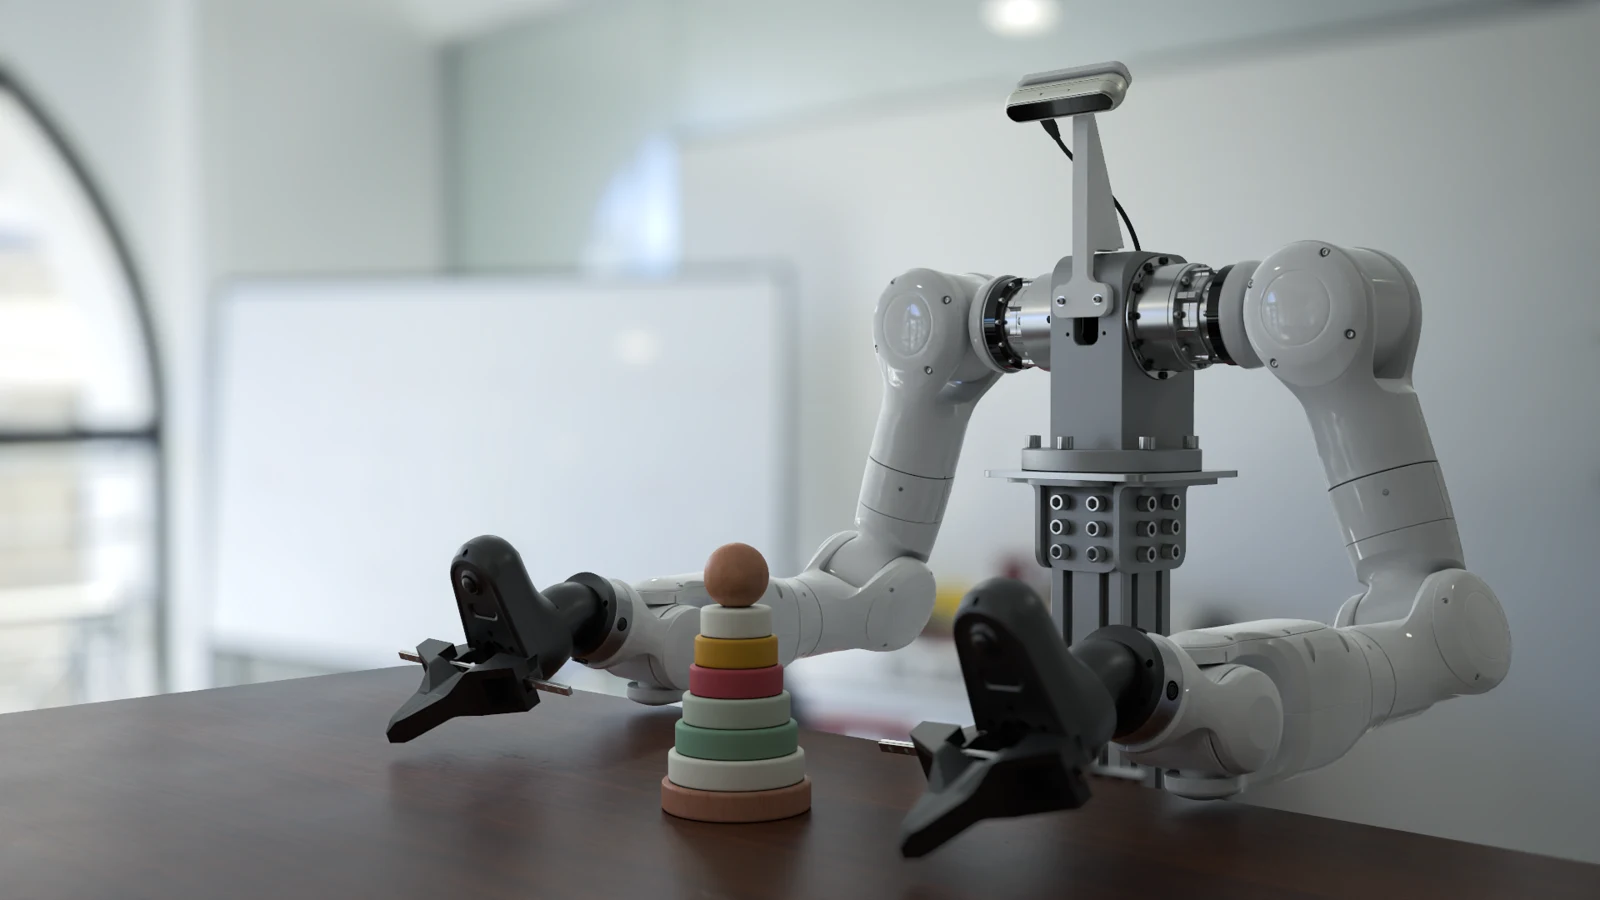
项目入门 · 项目资料核对于 2026-11-03 · Genesis-Embodied-AI/Genesis
先分清仿真和学习
Genesis World 提供物理引擎、渲染与 Python 仿真接口,可以加载机器人和物体、设置传感器并组织并行环境。它提供环境基础,具体控制策略与学习目标仍由任务决定。
最小实验可以很小
从官方刚体或机械臂示例开始:载入物体、运行几步、读取状态,再添加相机。先确认坐标、时间步长和接触行为正确,然后再把动作策略接进去。
图像好看不代表物理已校准
做研究时,应分别检查渲染质量与动力学行为。可以改变质量、摩擦或初始位置,观察结果是否符合预期;需要迁移到实机时,还要单独校验设备参数。
原始标题:Genesis
来源:Genesis-Embodied-AI/Genesis

