Isaac Lab:先跑通一个机器人环境
从传感器、动作和奖励入手,比一开始就换大模型更容易定位问题。
项目入门 · 项目资料核对于 2026-11-03 · isaac-sim/IsaacLab
这个项目负责哪部分
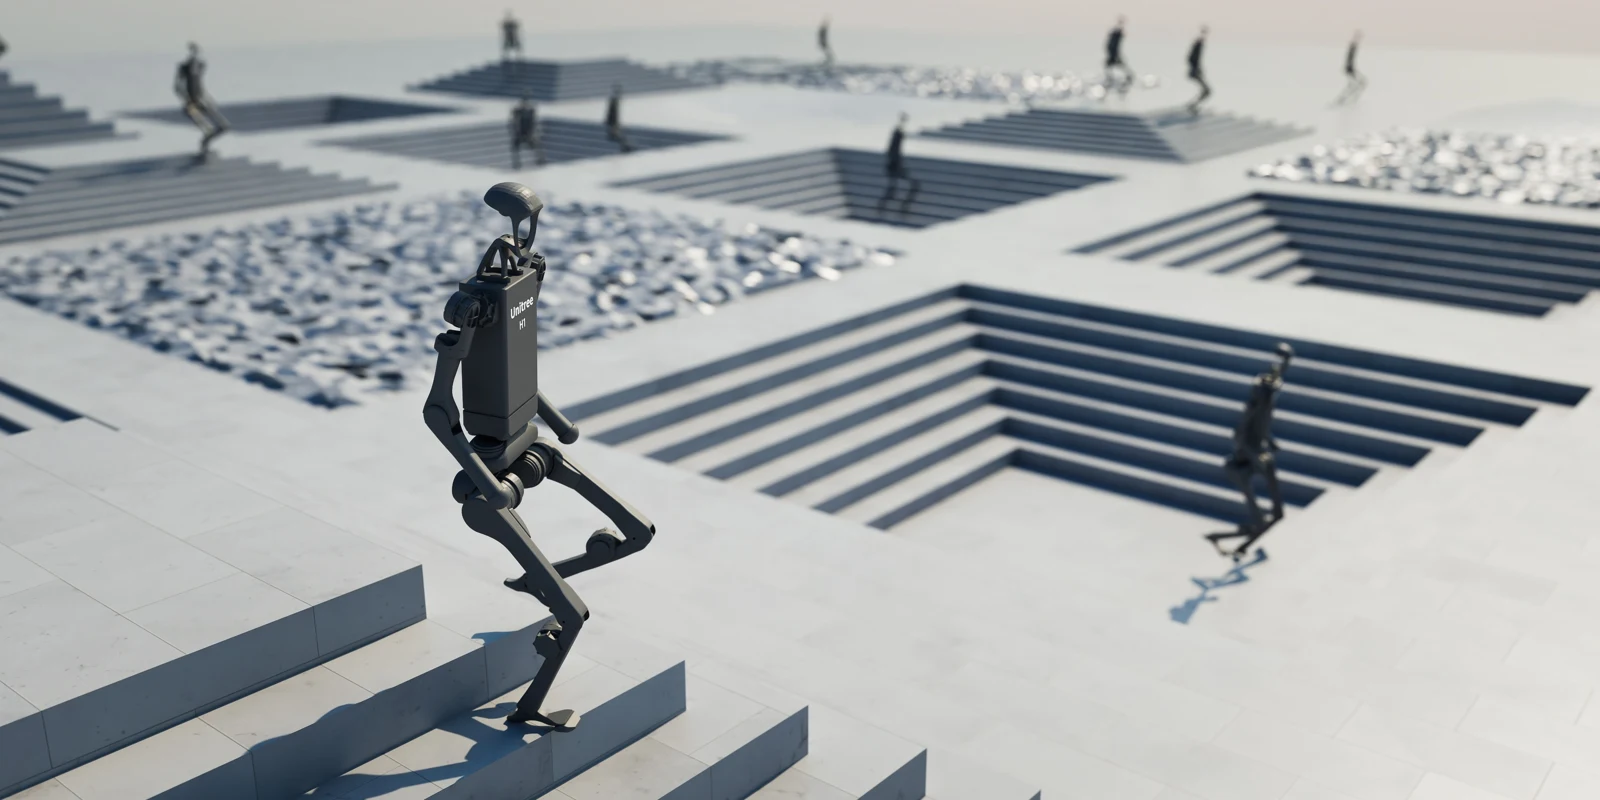
Isaac Lab 把机器人仿真、传感器和学习环境组织在一起,支持强化学习、模仿学习等流程。官方提供机械臂、足式机器人等模型,以及可供训练的环境。
第一轮怎样动手
建议先选一个官方环境,用默认配置查看机器人、动作空间和观察值。然后保存一次可重复的运行结果,再调整任务目标或奖励;同时改变机器人、控制器和算法,会让失败原因难以区分。
把版本关系记下来
项目支持多种后端。使用 Isaac Sim 的流程需要对应版本,不能把不同版本教程中的命令直接拼接。记录框架、仿真器、驱动和任务配置,是之后复现实验的基础。
原始标题:Isaac Lab
来源:isaac-sim/IsaacLab

