A2-MEAS:把失败诊断接入机器人动作生成
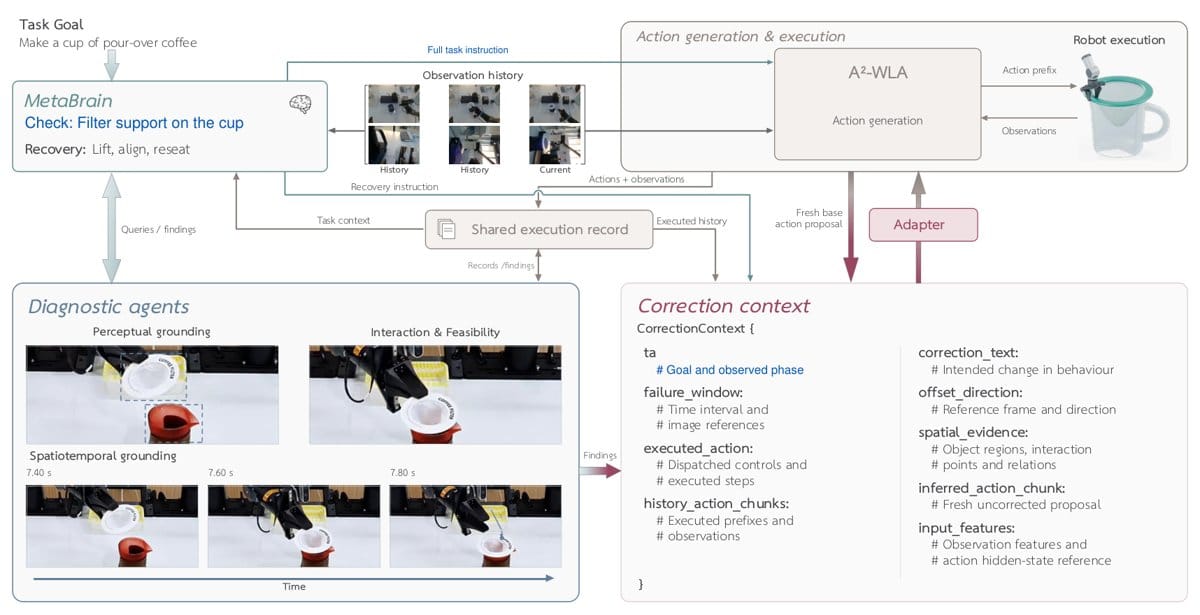
论文提出一种可学习的纠错接口,将恢复指令、空间证据和执行历史送入动作策略;部署时参数固定,作者在手冲咖啡的两个滤纸处理步骤中测试了失败恢复。
论文阅读笔记 · arxiv.org · 原文日期 2026-11-06
用纠错表示连接诊断与动作
A2-MEAS试图解决一个具体问题:机器人决定重试后,下一次动作究竟该怎样改变。作者将恢复指令、空间证据、已执行历史和新的动作提案编码为纠错表示,再由残差适配器调整动作生成器的内部状态,使诊断能够影响连续轨迹,也让不同架构的智能体共同参与控制。
训练吸收纠错知识,部署固定参数
训练时,MetaBrain提供纠错监督,纠错编码器和适配器学习如何把指导转成动作,将纠错知识吸收到可训练的策略权重中。部署时,所有权重保持固定,新指导通过改变纠错表示来调整行为。这套设计把训练中学到的处理方式,与新失败出现时提供的推理连接起来。
证据不足时先补观察
诊断结果决定接下来的执行路径:证据支持所需条件时继续,发现不匹配时纠正,证据不足时则在感知预算内再次观察。因此,“条件不成立”和“尚不清楚”会触发不同处理。诊断工具按条件调用,作者希望让日常控制保持较低开销,在需要纠错时再汇集多种诊断能力。
滤纸处理中的局部恢复测试
作者在每次约四分钟的手冲咖啡任务中,选取两个滤纸处理步骤测试恢复。每处各做100次失败后试验,以后续完成次数计,使用历史条件适配器时分别完成94次和82次;同一冻结策略关闭适配器后重试,分别完成14次和8次。这些结果针对两处失败后的恢复,不能直接视为整段咖啡任务的成功率。
原始标题:Toward the Era of Agentic Embodied Intelligence
来源:arxiv.org


