Robotics 插件:从 MuJoCo 仿真到实体机械臂
项目文档介绍了控制器从仿真走向实体机械臂的流程,并区分插件安装路径、MuJoCo 技能依赖与现场安全要求。
项目实践 · github.com · 原文日期 2026-11-16
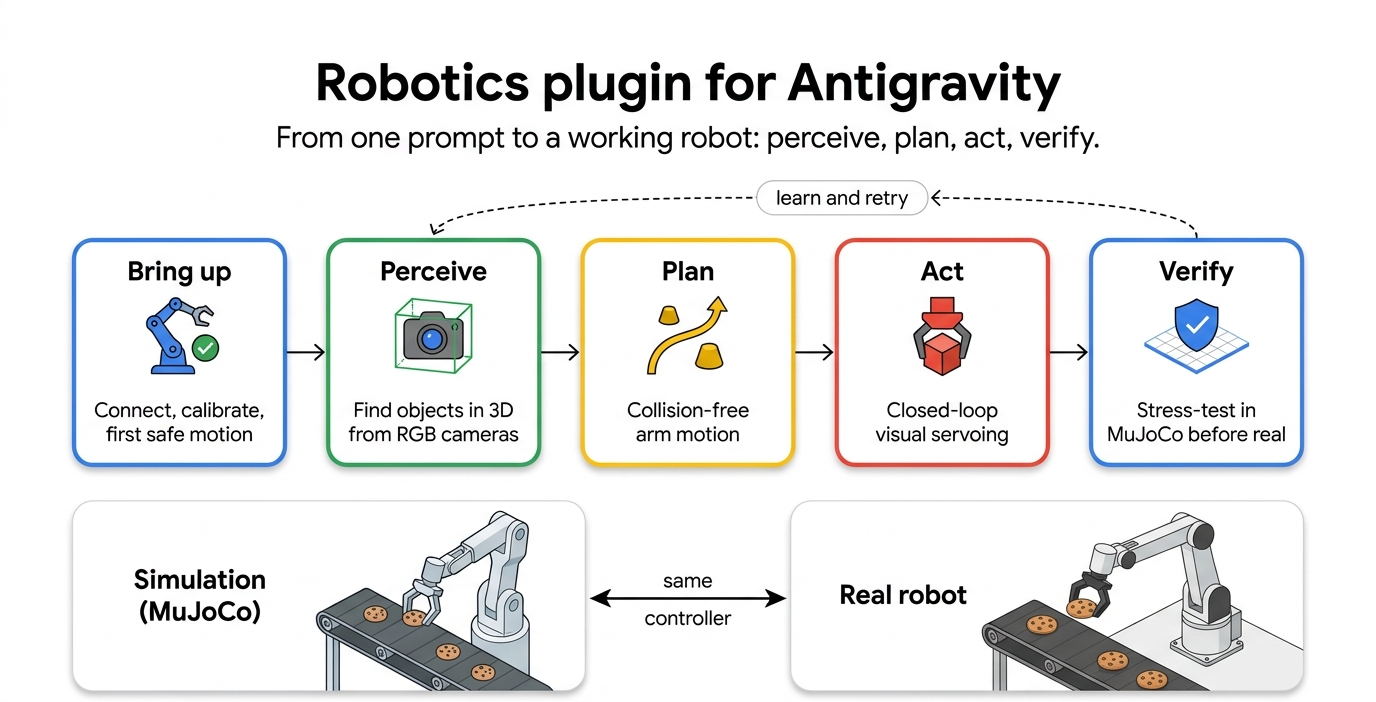
同一控制器连接仿真与实体设备
Robotics 插件将多模态感知与代码生成接入机器人控制流程。项目说明称,智能体可编写控制器,先在 MuJoCo 中测试,再把同一份代码用于实体机械臂;也可只运行仿真,无须机器人硬件。材料介绍了这套工作方式,但没有给出控制器迁移的量化验证结果。
插件与单独技能的安装入口
使用文档以 Google Antigravity 为入口:先下载安装最新版,再选择直接从 GitHub 安装插件,或手动复制到本地插件目录后重启应用。如果只需要部分能力,也可通过 npx 安装单独的技能。这些是可选的安装路径,无须逐一全部执行。
MuJoCo 技能与感知模型依赖
MuJoCo 技能的补充步骤取决于安装来源:从 Antigravity Marketplace 安装时,七项 API 技能已打包;从 GitHub 仓库安装时,文档要求另从 MuJoCo 官方仓库添加。对于调用 Gemini 感知模型的技能,还须在运行前设置 GEMINI_API_KEY 环境变量。
实体机器人运行时的现场要求
实体机械臂运行时,文档要求操作者守在机器人旁,清空工作区域,并确保切断电源的手段触手可及。文档同时提醒,运动中的机器人可能伤人或损坏设备,操作者须负责安全运行;这些要求也适用于把仿真控制器转到实体设备的阶段。
原始标题:Robotics (robotics-antigravity-plugin)
来源:github.com