
AI 最新论文进展
Mind2Act World:分开诊断机器人推理、动作与闭环组合
这项仿真基准用三类任务区分记忆推理、物理执行及二者组合,并结合阶段记录与语言模型判断分析失败。
AI 最新论文进展
这项仿真基准用三类任务区分记忆推理、物理执行及二者组合,并结合阶段记录与语言模型判断分析失败。
AI 最新论文进展
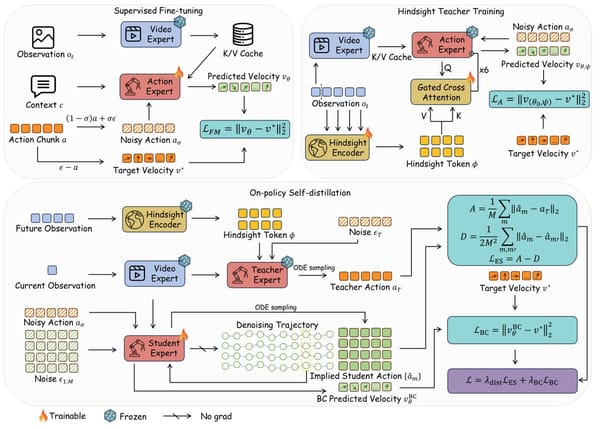
教师在训练时读取示范的未来画面,学生沿自身动作去噪轨迹接受监督。方法不采集新环境状态,其评测范围也需与未见任务泛化区分。
AI 技术实践
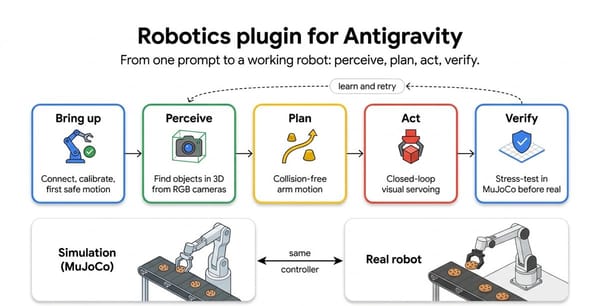
项目文档介绍了控制器从仿真走向实体机械臂的流程,并区分插件安装路径、MuJoCo 技能依赖与现场安全要求。
AI 最新论文进展
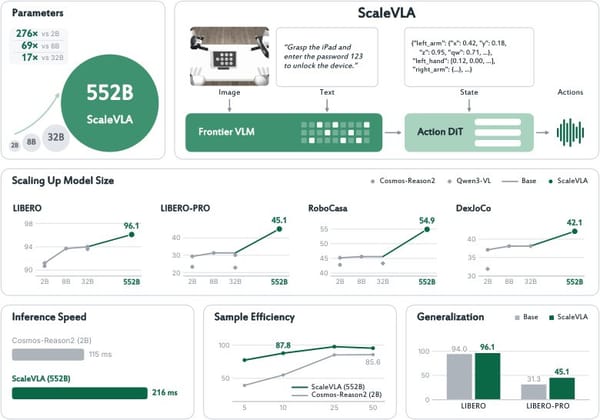
研究将预训练多模态特征直接交给动作网络,在扰动环境中报告更高成功率;少样本实验仍使用完整训练集的归一化统计,异步执行也存在反馈延迟。
AI 最新论文进展
论文提出机器人智能体的三层功能框架,说明基础模型如何通过运行框架调用技能、核验结果,并将模型能力与闭环系统表现分开评估。
AI 最新论文进展
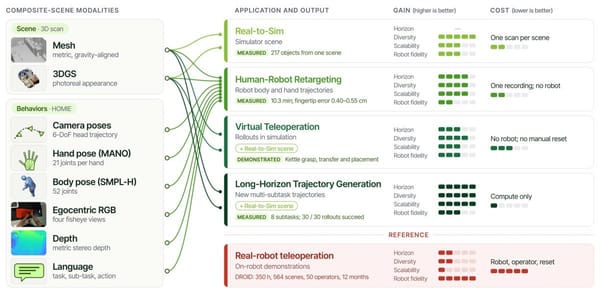
论文把三维扫描与第一人称任务记录关联起来,供机器人学习复用;发布扫描、采集清单和推断生成的资产需要分别理解。
AI 最新论文进展
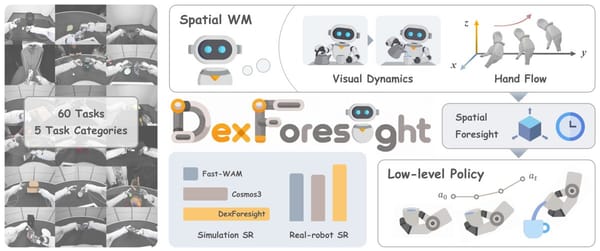
论文用离线深度、手部几何和示范动作训练世界模型,再把预测特征对齐到操作策略;部署时只保留策略,不再生成未来画面。
AI 最新论文进展
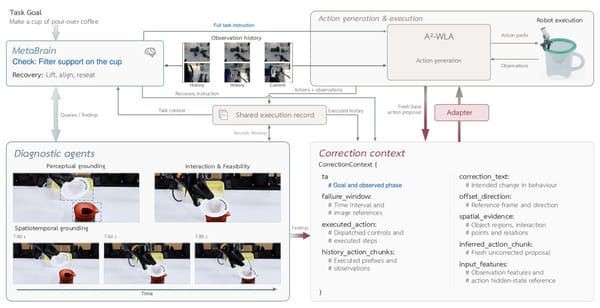
论文提出一种可学习的纠错接口,将恢复指令、空间证据和执行历史送入动作策略;部署时参数固定,作者在手冲咖啡的两个滤纸处理步骤中测试了失败恢复。
AI 最新论文进展
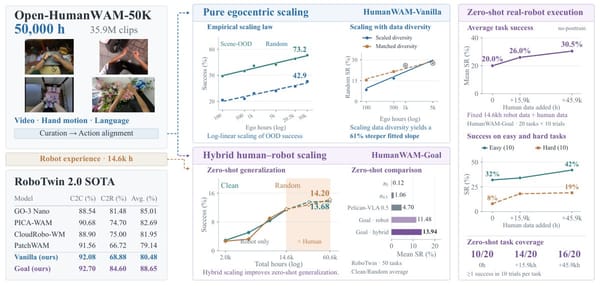
论文公开第一人称视频语料与训练流程,研究数据规模和机器人任务表现的关系,同时披露动作表示、实机评测及目标图像审核的边界。
AI 最新论文进展
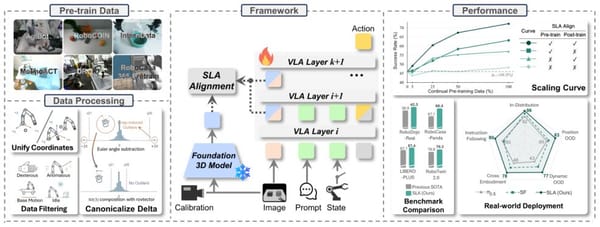
SLA将三维表示对齐贯穿持续预训练与下游适配,辅助模块仅用于训练;真实机器人任务中仍存在部分完成却无法完整执行的情况。